バリ取り・仕上げロボットとは?| 主なタイプと特徴・活用メリットを解説
2026/11/5
コラム記事
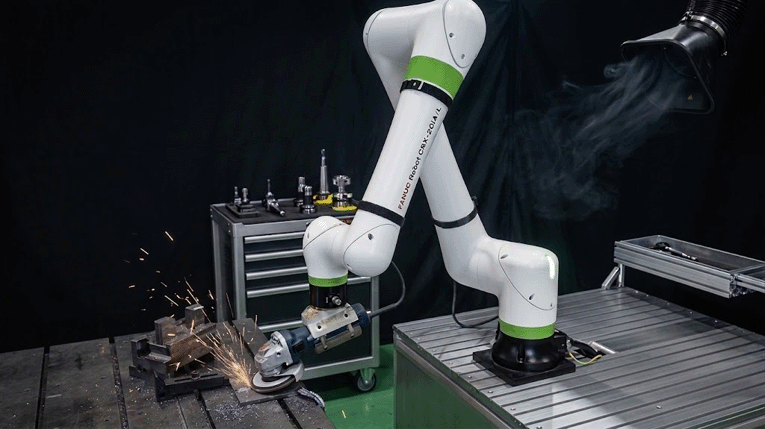
機械加工やダイカスト・鋳造部品において、バリ取り、仕上げ作業は欠かせない工程です。一方で、作業負荷の高さや属人化、作業者ごとの仕上がりのばらつきなど、現場の頭を悩ませてきた工程でもあります。従来のバリ取り・仕上げロボットは、「教示工数がかかる」「削りすぎ・削り残しが出る」といった理由から、導入を見送るケースも少なくありませんでした。しかし現在では、力センサやフローティング機構、CAD連携によるオフライン教示といった技術により、導入のハードルは大きく下がっています。
本記事では、バリ取り・仕上げロボットの基本構成と活用メリット、バリ取り・仕上げの自動化に貢献する技術など幅広く解説します。
目次
- バリ取り・仕上げロボットとは?
- バリ取り・仕上げロボットの種類
- バリ取り・仕上げロボットを活用するメリット
- バリ取り・仕上げ作業の自動化に貢献する技術
- バリ取り・仕上げロボット導入に向けた検討項目
- バリ取り・仕上げ作業の自動化実現に向けて
バリ取り・仕上げロボットとは?
バリ取り・仕上げロボットとは、金属切削、ダイカスト、鋳造、樹脂成形などの加工後や成形後に生じる不要な突起(バリ)の除去やエッジの面取り加工を行うロボットを指します。
バリ取り・仕上げロボットのシステム構成
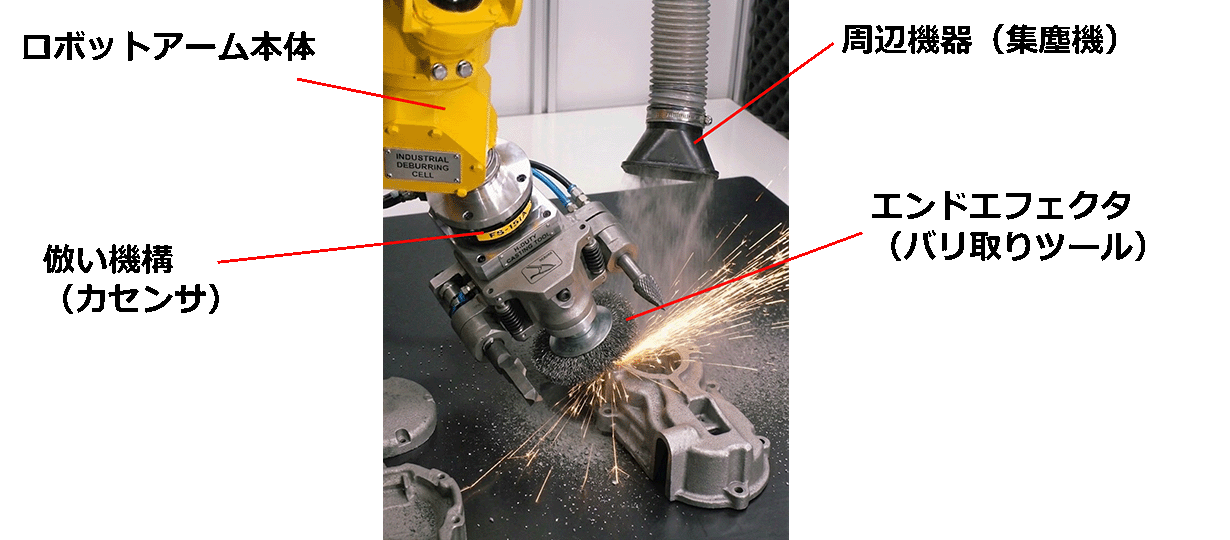
一般的なバリ取り・仕上げロボットシステムは、主に以下の要素で構成されます。 ● ロボットアーム本体
多関節アームにより、ツールまたはワークを自由な姿勢・精密な軌道で動かします。
● エンドエフェクタ(バリ取りツール)
高周波スピンドル、エアモータ、超硬ロータリーバー、研磨ブラシなど、ワーク材質やバリの状態に応じた工具を選択します。
● 倣い機構(力センサ / フローティング機構)
必要に応じて組み込むことで、ワーク表面の凹凸や個体差に柔軟に追従し、安定した押し付け力を維持します。
● 周辺機器
ワークを保持する固定治具、切粉や粉塵を安全に回収する集塵ブースや集塵機など。
加工方式(ツール保持タイプ vs ワーク保持タイプ)
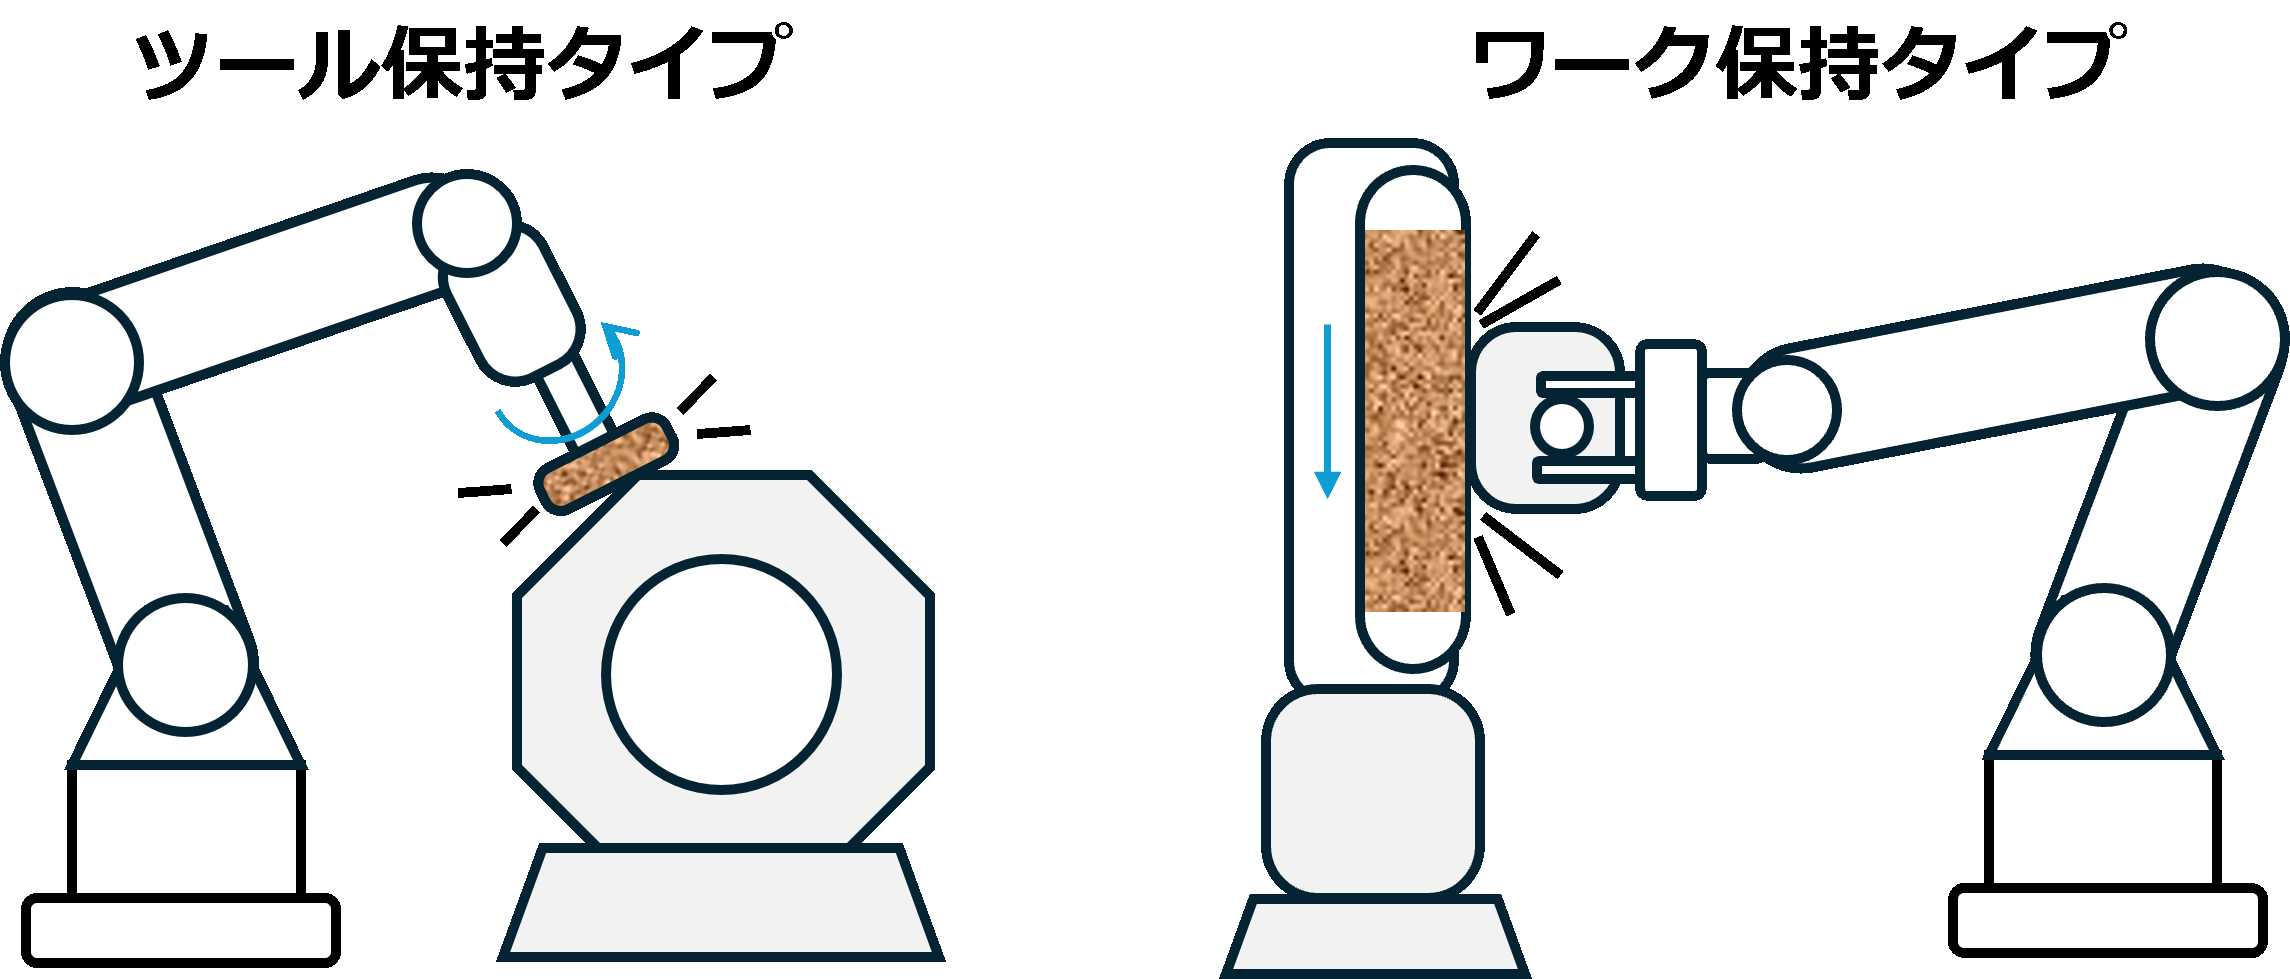
バリ取り・仕上げロボットには、大きく分けて2つのタイプがあります。 ● ツール保持タイプ
一般的なバリ取り・仕上げロボットの場合、ロボットの手首にスピンドルなどのバリ取りツールを装着し、固定されたワークに対してロボットアームを動かして加工します。大型〜中型の重量ワークや、複雑な3次元曲面のエッジをなぞる加工に適しています。
● ワーク保持タイプ
ロボットがワークを把持し、定置されたベルトサンダーや固定砥石、バフ機などに押し当てて加工します。比較的小型・軽量のワークに適しており、バリ取り・仕上げ作業後にそのまま次工程へワークを搬送・整列できる効率の良さが特徴です。
バリ取り・仕上げロボットの種類
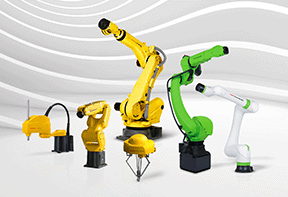
バリ取り・仕上げ加工には、複雑な立体形状や曲面へ柔軟に追従できる垂直多関節ロボットが主に用いられます。ここでは、作業環境や加工負荷に応じて「協働ロボット」と「従来の産業用ロボット」に分けて紹介します。
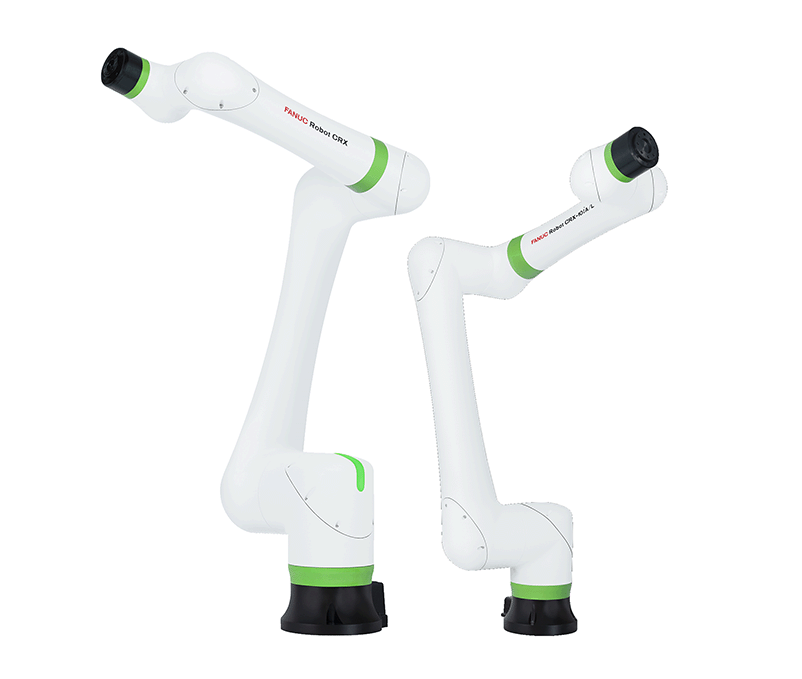
協働ロボット(安全柵なし・省スペースタイプ)
近年、現場への導入が大きく進んでいるのが、人と同一空間で作業できる「協働ロボット」(CRXシリーズなど)です。内蔵センサによって「人の手や腕の感覚」を備えており、これまで人手に頼っていた繊細なバリ取り・仕上げ作業をそのまま自動化できます。
特長:
安全柵なしで設置可能(※リスクアセスメントに基づく)なため、限られた既存スペースにも容易に導入可能です。直感的に軌道を教示できるダイレクトティーチや、タブレットを用いた簡単なプログラミングにより、品種切り替えが頻繁なラインにも柔軟に適応します。
主な用途:
機械加工後のエッジ面取り、樹脂成形品のゲートカット、セル生産ラインへの後付け導入など
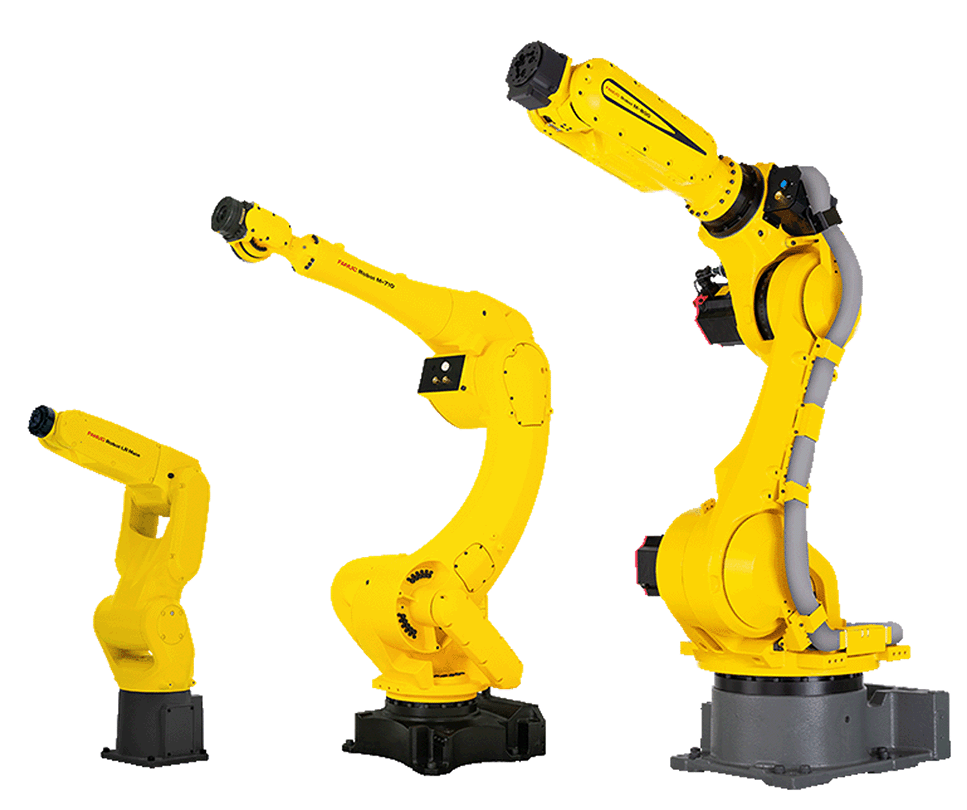
従来の産業用ロボット(安全柵あり・高剛性タイプ)
自動車のエンジンブロックやサスペンション部品、建機部品など、剛性とリーチが求められるバリ取り・仕上げ作業には、安全柵内で高速に稼働する従来型の垂直多関節ロボットが主力となります。特長:アーム剛性が高く、大きな反力がかかる金属の重切削バリ取り・仕上げ作業にも安定して対応します。また、動作範囲(リーチ)が広く可搬重量も大きいため、大型ワークや複数個所の連続加工にも余裕を持って適応します。
主な用途:鋳造品・鍛造品の大型バリ取り・仕上げ作業、ダイカスト部品のパーティングライン除去、厚肉鋼材のエッジ処理など
バリ取り・仕上げロボットを活用するメリット
過酷な作業環境の改善と労働安全の確保
手作業によるバリ取り・仕上げ作業は、粉塵の吸入、高周波の騒音、エアツールの連続使用による手指の振動障害、刃具接触による切り傷など、労働安全衛生上のリスクが伴います。密閉ブース内でロボットが 作業を代行することで、現場作業者の負担を大幅に軽減し、安全で衛生的な作業環境の構築に貢献します。
属人化の解消と加工ノウハウの資産化
手作業のバリ取り・仕上げ作業は、作業者の勘や力加減に頼る部分が大きく、標準化や技能伝承が難しい工程です。ロボット化により加工条件がデータとして可視化・標準化されることで、属人化を解消し、現場の貴重なノウハウを恒久的に残せます。
加工品質の安定化と後工程での負担低減
手作業による仕上げは、高い技量に支えられている一方、繊細な力加減を長時間維持し続けるには大きな負担が伴います。ロボットが精密な軌道と加工条件を正確に再現することで、仕上がりのばらつきを抑えて品質を安定化。後工程への安定供給と手戻りの低減に寄与します。
稼働時間の延長による生産性向上とリードタイム短縮
工作機械への部品着脱をロボットで自動化しても、後工程のバリ取り・仕上げ作業に手作業が残っていては、結局そこに人手が必要となり、ライン全体の無人化は実現できません。バリ取り・仕上げ工程もあわせてロボット化することで、工程間の手作業や仕掛かりの滞留をなくし、連続無人運転が可能になります。夜間のうちに仕上げまで完了させることで、工場全体の稼働率向上とリードタイム短縮を強力に後押しします。
バリ取り・仕上げ作業の自動化に貢献する技術
個体差を吸収する「フローティング機構」と「力センサ」
成形品や鋳造品には、熱歪みや金型の摩耗状態などによる寸法のばらつきが生じることがあります。そのため一定軌道をなぞるだけでは、凸部での削りすぎや凹部での削り残しが発生します。このワークの個体差を吸収するため、主に2つのアプローチが採用されています。
力センサ+ならい制御:ロボット手首部に高精度な力センサを搭載し、ツールにかかる押し当て力をリアルタイムにフィードバック制御します。設定した押し当て力を常に一定に保ちながら滑らかに追従するため、ばらつきが大きい大型鋳造品や、複雑曲面の加工に威力を発揮します。また、内蔵センサを備えた協働ロボット(CRXシリーズなど)であれば、外付けの力センサを追加することなく、標準機能で簡単にならい制御による自動化が可能です。
フローティング機構:
スプリングやエア圧を利用し、ツールホルダー自身を物理的に弾性可動させる機構です。ワーク形状のばらつきに機械的に追従できるため、比較的小さなばらつきを吸収する用途に適しています。
位置ズレを自動検出・補正する「ビジョンセンサ(iRVision)」
ビジョンセンサ(iRVision等)を組み合わせることで、治具上でのワークのセット位置や姿勢のばらつきを検出し、ロボットの動作軌道を自動で補正します。高精度な位置決め治具が不要となり設備コストを抑制できるほか、加工後の仕上がり外観検査を同一工程内で行うインライン検査の実現にも寄与します。
教示工数を大幅削減する「オフラインシミュレーション(ROBOGUIDE)」
複雑な輪郭をなぞるバリ取り・仕上げ動作を、現場で教示操作盤を使って1点ずつ教示することは、膨大な工数と作業負担を要します。オフラインシミュレーションソフトウェア(ROBOGUIDE等)を活用すれば、3D-CADデータ上のエッジを選択するだけでバリ取り・仕上げ作業の軌道を自動生成可能です。生産ラインを止めることなくPC上で動作検証や干渉チェックが完了するため、立ち上げ期間を劇的に短縮できます。
バリ取り・仕上げロボット導入に向けた検討項目
バリ取り・仕上げ作業の自動化は、単なる「人から機械への置き換え」ではなく、「切削技術・ロボット制御・周辺設備」の三位一体で成り立つエンジニアリングです。構想から実機稼働までに押さえておくべき5つの検討項目をご紹介します。1. システム構想
対象ワークのサイズ・重量、バリの大きさ・仕上げ基準などを考慮し、ロボットがツールを持つ「ツール保持」とするか、小型・軽量物はロボットが製品を持つ「ワーク保持」として次工程へのワーク搬送の効率を上げるのが良いか検討します。あわせて、ワークの個体差を吸収するフローティング機構や力センサの採用について検討します。
2. 保持治具の設計
加工時の反力に負けない固定治具(ないしハンド)の検討・製作をします。
3. テスト加工による加工条件の検証
実際のワークを使って工具(超硬バー、砥石、ブラシなど)を選定し、回転数や送り速度をテストします。
4. 適用実験の実施
工具の送り速度、力の大きさなどを調整します。目標の品質を満たしながら、規定のタクトタイム内に削り切れるかを検証します。
5. 集塵設備・安全対策の設計
粉塵の飛散を防ぐ集塵フードや密閉ブースを構築します。作業者の安全を守る安全柵やインターロックも確実に配置します。
バリ取り・仕上げ作業の自動化実現に向けて
バリ取り・仕上げ工程のロボット化は、人手不足への対応だけでなく、作業者の安全衛生確保や品質の均一化、生産性向上を同時に果たす有効な施策です。最新のセンシング技術や協働ロボット、シミュレーションソフトウェアを適切に組み合わせることで、従来は困難とされていた複雑なバリ取り・仕上げ作業もスムーズに自動化できるようになっています。
ファナックでは、、重切削にも対応する高剛性な産業用ロボットから、導入が容易な協働ロボット「CRXシリーズ」、繊細な押し付け力を制御する「力センサ」、ワークの位置ズレ検出や仕上がり検査を担うビジョン「iRVision」、事前の立ち上げ工数を削減するオフラインプログラミングソフト「ROBOGUIDE」まで、バリ取り・仕上げ工程の自動化を総合的に支援する製品とノウハウを提供しています。
「バリ取り・仕上げ工程を自動化できるか検討したい」「自社製品に適したロボットシステムを知りたい」など、ぜひお気軽にお問い合わせ・ご相談ください。

また、「ファナックロボットシステムインテグレータサイト」では、ファナックロボットをお使いいただく方々のために、日本国内で活躍しているロボットシステムインテグレータ(ロボットSIer)を紹介しています。初めてのバリ取り・仕上げロボットを検討する場合など、最適なロボットシステムインテグレータやロボット自動化事例が検索可能です。
 ファナックロボットシステムインテグレータサイト